通信接口
Stellaris-Nexus 提供 CAN、SBUS 和 USART 三类常用机器人通信接口。它们不能只按“TX/RX”理解:CAN 需要差分收发器和终端,SBUS 经过硬件反相,USART 则是 3.3 V TTL 单端信号。
CAN 总线
STM32 使用 PA11/CAN_RX 和 PA12/CAN_TX 连接 TJA1051 收发器,再由收发器输出差分 CANH/CANL。收发器侧依赖 5 V,因此只接外部 SWD 而不提供整板 5 V 时,CAN 可能无法工作。
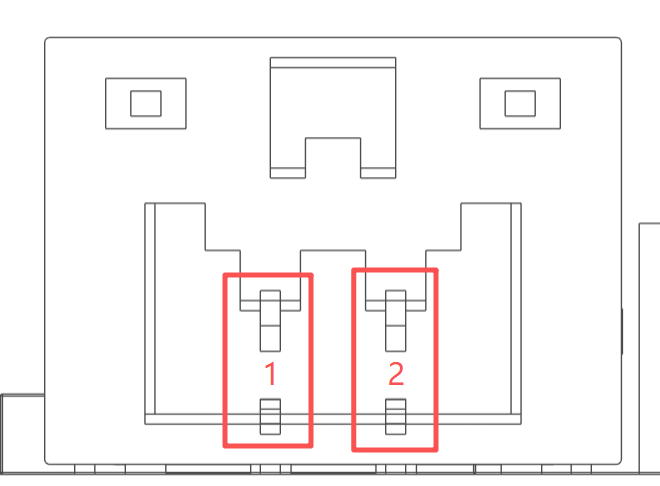
2Pin CAN 接口位置;接线以 PCB 的 CANH/CANL 丝印为准

CAN 收发器位于主控外围完整原理图中(打开 SVG 原图后缩放查看)
| MCU 侧 | 引脚 | 总线侧 | 说明 |
|---|---|---|---|
| CAN1_RX | PA11 | CANL/CANH | 接收器输出进入 MCU |
| CAN1_TX | PA12 | CANL/CANH | MCU 发送进入收发器 |
板卡不集成 120 Ω 终端电阻。只有位于总线物理两端的节点各安装一个 120 Ω 终端;断电后从 CANH 到 CANL 测量完整双终端网络,应约为 60 Ω。
CAN 接线与终端
必须断电接线并确认 CANH 对 CANH、CANL 对 CANL。测得约 120 Ω 通常表示只有一个终端;明显低于 60 Ω 可能存在过多终端或短路。不要带着异常阻值反复上电尝试。
SBUS 接收
SBUS 接口提供信号、5 V 和 GND。信号经过 NPN 三极管反相后进入 PA3 / USART2_RX,MCU 侧由 4.7 kΩ 电阻上拉到 3.3 V。
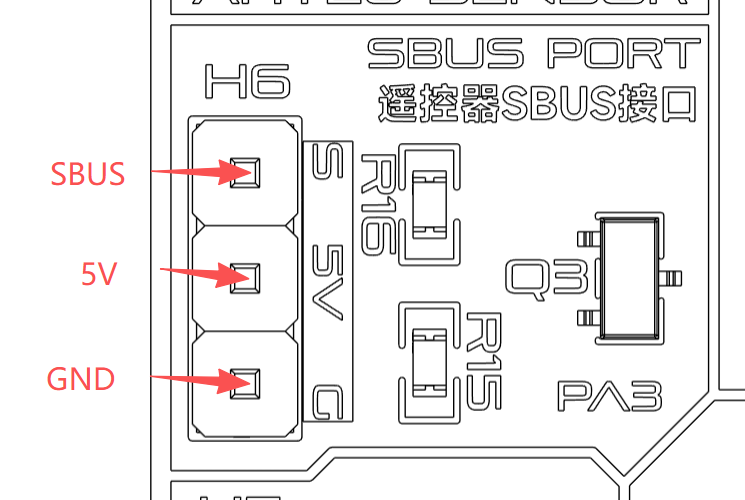
从 PCB 丝印方向读取:SBUS 信号、5 V、GND
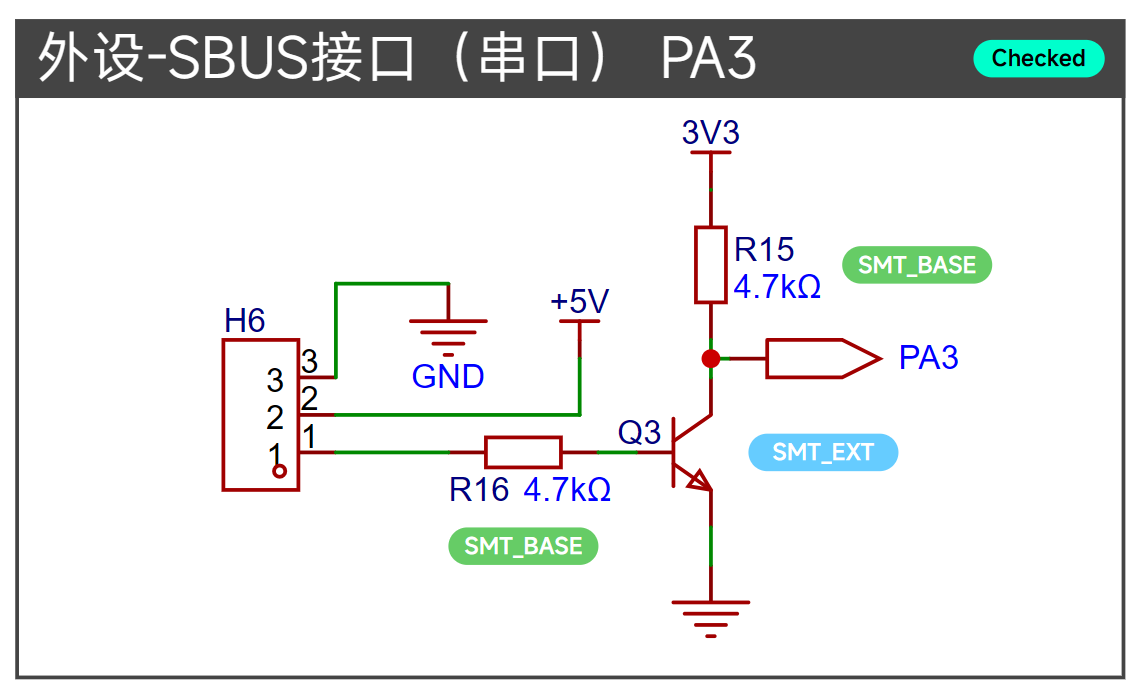
外部 SBUS 信号经 Q3 反相后进入 PA3
| 接口 | MCU 连接 | 串口参数 |
|---|---|---|
| Signal | PA3 / USART2_RX | 100000 bit/s、8 数据位、偶校验、2 停止位 |
| 5V | 整板 5 V | 给接收机供电,先核对接收机额定电压 |
| GND | GND | 与接收机共地 |
软件必须实现帧长度/帧头检查、通道解包和失联超时。失联时立即把执行机构输出降为安全值,不能沿用最后一帧控制量。
USART1 接口
USART1 使用 PA9/TX 和 PA10/RX,通过 4Pin 接口引出 3.3 V、TX、RX 和 GND。连接 USB 转串口或另一个控制器时,双方共地并交叉连接 TX/RX。
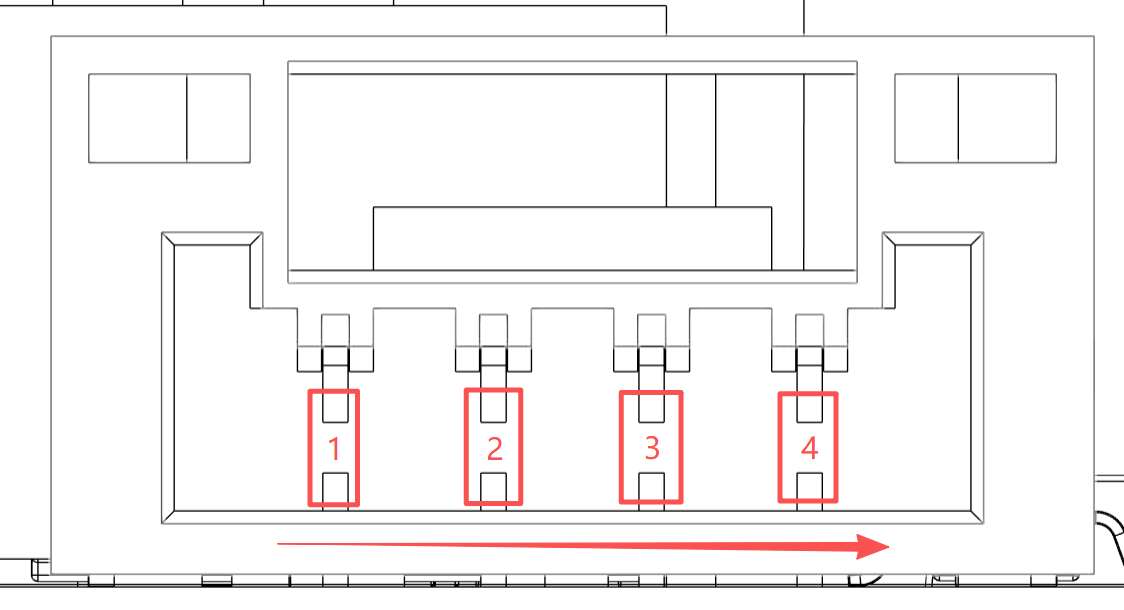
4Pin USART 接口的物理编号方向
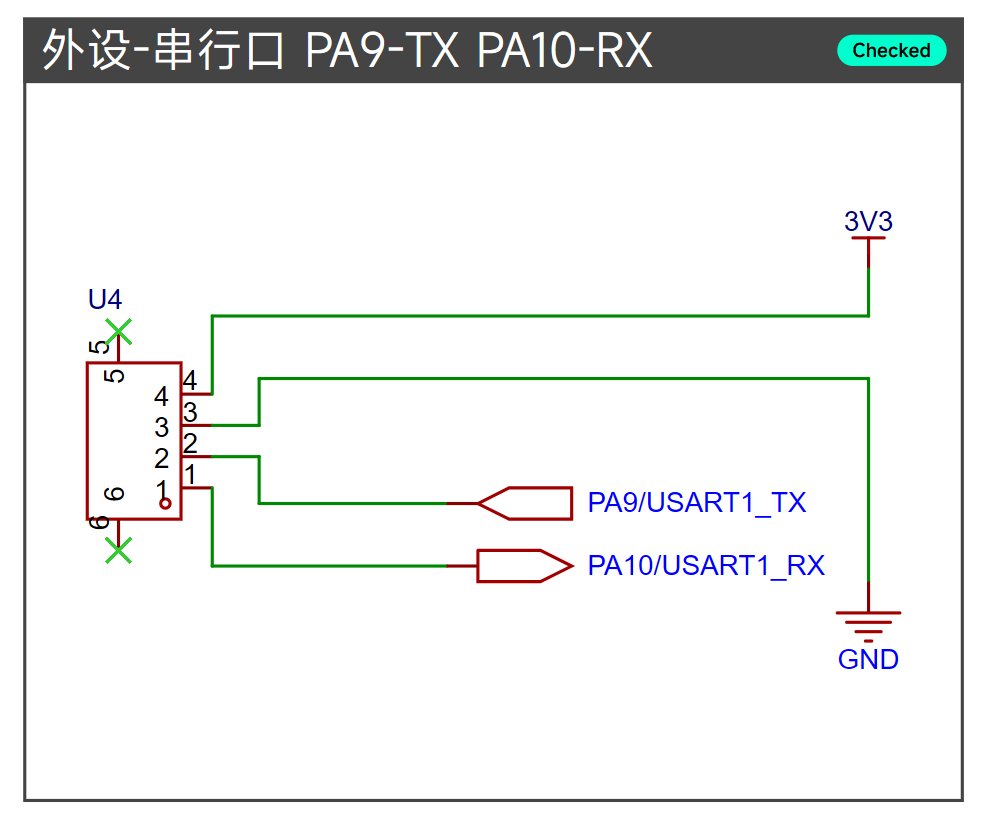
V2.1 原理图中的 USART1 连接关系
| U4 原理图针脚 | 信号 | MCU 引脚 |
|---|---|---|
| 1 | RX | PA10 / USART1_RX |
| 2 | TX | PA9 / USART1_TX |
| 3 | GND | - |
| 4 | 3V3 | - |
说明书与原理图的针脚表述不一致
V1.2 正文表格与 V2.1 原理图的 U4 针脚编号顺序不一致。本页按原理图列出网络关系,但实际制作线缆时仍要对照你手中 PCB 的针脚 1 标记和丝印,并用万用表确认 3.3 V 与 GND 后再连接。
通信排查顺序
- 断电检查电源、电平、共地、线序和 CAN 终端。
- 检查 CubeMX 引脚复用、外设时钟与 GPIO 模式。
- 核对波特率、帧格式、CAN 位时序和采样点。
- 用示波器或逻辑分析仪确认线上是否有波形、幅值是否正确。
- 再检查中断/DMA 是否启动,以及协议解析和超时逻辑。