硬件手册
本章依据《Stellaris-Nexus 星创矩阵开发板使用说明书 V1.2》和随附原理图重新编排。每个已定义的板载功能都同时说明 MCU 引脚、供电/电平、接口线序、软件配置重点和对应电路图,便于接线前确认、驱动开发和故障定位。
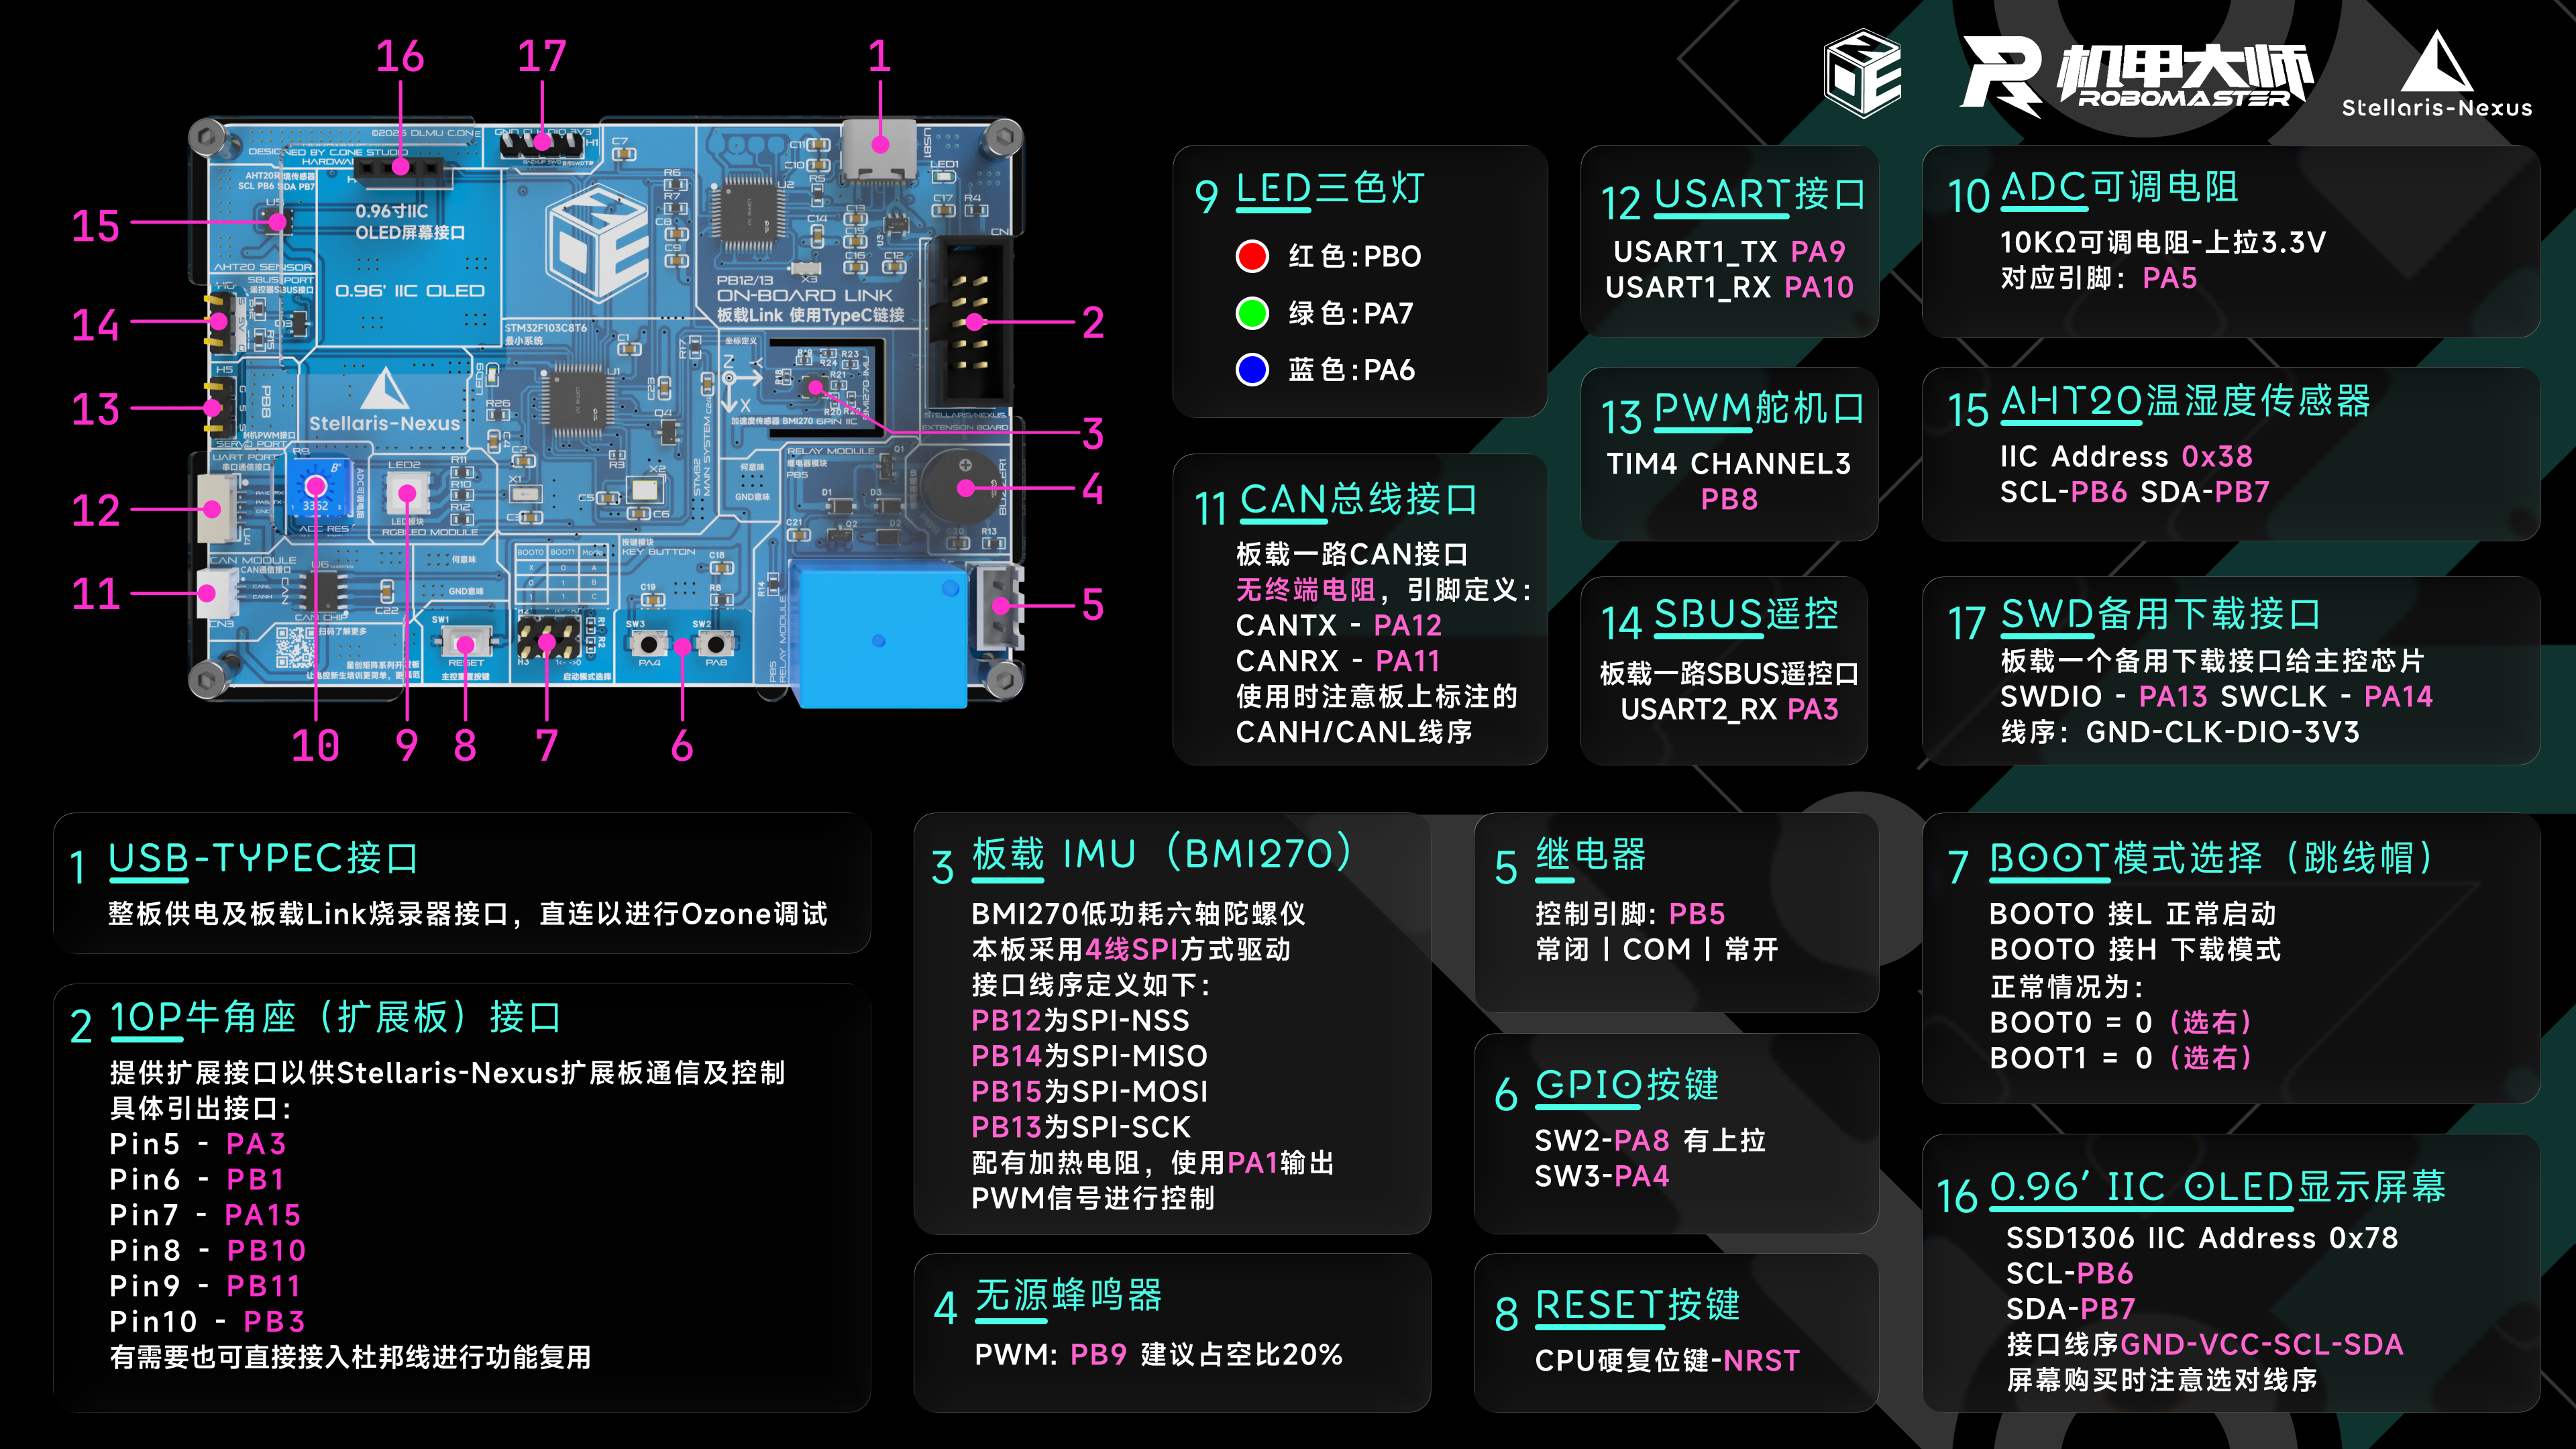
Stellaris-Nexus 功能位号与引脚分布总览
先断电,再接线
CAN、SBUS、舵机、继电器和扩展接口包含 5 V 或外部负载。接线前先阅读供电与安全,确认电压、线序、共地与总线终端,不要仅凭连接器方向猜测。
核心规格
| 项目 | 规格 |
|---|---|
| 主控 | STM32F103C8T6,Arm Cortex-M3,最高 72 MHz |
| 存储 | 64 KB Flash,20 KB SRAM |
| 整板尺寸 | 约 100 × 70 mm |
| 整板供电 | USB Type-C 5 V,板上生成 3.3 V |
| 下载调试 | 板载 Link + 备用 SWD,PA13/SWDIO、PA14/SWCLK |
| 交互器件 | RGB LED、2 个按键、ADC 电位器、无源蜂鸣器、OLED |
| 传感器 | BMI270 六轴 IMU、AHT20 温湿度传感器 |
| 机器人接口 | CAN、SBUS、USART、舵机 PWM、继电器、10P 扩展口 |
按硬件区域阅读
说明书功能映射
| V1.2 条目 | 本站章节 | 原理图状态 |
|---|---|---|
| 1 最小系统 | 主控最小系统 | 主控外围完整原理图 |
| 2 板载 Link | 板载 Link | 独立 Link 原理图 |
| 3 RGB LED、9 按键、11 ADC | LED、按键与 ADC | 每项独立原理图 |
| 4 CAN、5 SBUS、7 USART | 通信接口 | 总图 + 独立接口原理图 |
| 6 舵机、8 蜂鸣器 | PWM 与执行器 | 每项独立原理图 |
| 10 BMI270、13 AHT20、14 OLED | 传感器与显示 | 每项独立原理图 |
| 12 继电器、15 扩展口 | 继电器与扩展 | 每项独立原理图 |
| 16 WS2812 | 继电器与扩展 | V1.2 未给出引脚和原理图,暂不作为可接线依据 |
版本边界
页面中的电路图来自 V2.1 原理图导出文件,说明文字依据使用说明书 V1.2。若实物丝印、说明书和原理图不一致,以与你手中 PCB 版本匹配的原理图为准,并在上电前用万用表复核。WS2812 在 V1.2 中仍为待更新项,本站不会猜测其数据引脚。